モーター制御アルゴリズム: 6 ステップ、FOC、センサーレス方式の説明
仕様書には、モーター コントローラーが 48 V と 60 A に対応することはわかりますが、歩行速度でモーターがどのような音を立てるか、ロボットのシャーシがどの程度のトルク リップルを感じるか、急な坂道でもモーターが走行できるかどうかはわかりません。これらの動作は、ファームウェアに組み込まれたモーター制御アルゴリズムによって決定されます。ブラシレス DC (BLDC) および永久磁石同期モーター (PMSM) の制御では、6 ステップ整流、フィールド指向制御 (FOC)、およびセンサーレス オブザーバー方式の 3 つのファミリーが主流です。ほとんどの新しい車両およびオートメーション プログラムでは、センサーレス オブザーバーを備えた FOC が実質的なデフォルトですが、単純な負荷の場合は 6 ステップが依然として低コストの選択肢です。以下のセクションでは、これらのアルゴリズムの違いと、コントローラーを選択する際にその違いが何を意味するかについて説明します。
モーター制御アルゴリズムが実際に行うこと
すべてのモーター制御アルゴリズムは同じ基本ループを実行します。回転子の位置を読み取るか推定し、測定された相電流を指令されたトルクまたは速度と比較し、その誤差を閉じる電圧ベクトルを計算して、パワー段を保護しながらインバーターに適用します。このアルゴリズムは、ランプレート、電流制限、回生ブレーキ、および故障検出も管理します。
アルゴリズムの選択によって、トルクの滑らかさ、音響ノイズ、効率、および動的応答の上限が決まります。強力なマイクロコントローラーでも構造が不十分な制御ループを修正することはできず、単純なアルゴリズムによって、要求の厳しい車両アプリケーションでは優れたコントローラーが粗雑に感じられる可能性があります。
現在使用されている主なアルゴリズム ファミリ
6 ステップ (台形) 整流
6 ステップ整流では、モーターの 3 相のうち 2 相に一度に通電し、6 つのスイッチング状態を段階的に切り替えます。実装が簡単で、プロセッサ時間がほとんどかからず、ホール センサーと自然に連携します。欠点は、各転流点でのトルクリップルと低速での可聴ノイズです。 6 ステップは、価格よりも滑らかさが重要なポンプ、ファン、および低コストのトラクション ドライブにとっては依然として合理的な選択肢です。
フィールド指向制御
磁界指向制御では、固定子電流を 2 つの独立した成分として扱います。1 つはトルクを生成し、もう 1 つは磁界を制御します。 Clarke 変換と Park 変換の後、2 つの PI コントローラーがこれらのコンポーネントを制御し、空間ベクトル変調によって結果が三相電圧に変換されます。 FOC は、停止時を含む速度範囲全体で、ほぼ一定のトルク、低騒音、高効率を実現します。
FOC は 6 ステップよりも多くの計算を必要としますが、最新のマイクロコントローラーではそれが制約ではなくなりました。これは、電動バイク、ロボット ドライブ、船舶用船外機、および予測可能なトルクを必要とするほとんどのアプリケーションのデフォルトです。
センサーレスオブザーバー
センサーレス アルゴリズムは、別個の位置センサーではなく、測定された電圧と電流からローターの位置を推定します。逆起電力検出は最も単純なアプローチであり、数百 rpm 以上で十分に機能します。スライディング モード オブザーバーにより、パラメーター誤差や測定ノイズに対する堅牢性が追加されます。拡張カルマン フィルターは外乱下でも正確な推定値を提供しますが、慎重な調整が必要です。高周波注入によりモーターの磁気突極性が励起され、ゼロおよび極低速での位置情報が得られます。
実際のトレードオフは、コスト、低速性能、および外乱の除去の間です。ホール センサーとエンコーダーの配線を削除するとコストが削減され、信頼性が向上しますが、これはデューティ サイクルが推定器の仕事を可能にする場合に限られます。
スカラー V/Hz 制御
スカラー制御は電圧と周波数の間の固定比率を保持し、主に AC 誘導モーターで使用されます。シンプルで位置フィードバックが不要ですが、トルク応答が弱いです。小型車のドライブトレインでは、これらのシステムでは BLDC または PMSM モーターが使用されており、FOC または 6 ステップの方が良い結果が得られるため、この現象はあまり発生しません。
アプリケーションごとのアルゴリズムの比較
デューティ サイクルが異なると、アルゴリズムも異なります。電動バイクはほとんどの時間を数百 rpm 以上で過ごすため、逆起電力推定を備えたセンサーレス FOC により、巡航性能を損なうことなくコストを削減できます。坂道発進や低速操縦は、設計者をホール センサーに後退させます。ロボットのシャーシは正確に前進および後退する必要があり、これには位置センサーまたは高周波インジェクションが必要です。プラットフォームが配送ロボットや移動操作基地の場合、 高速応答ブラシレスDCモーターコントローラー 遅延を感じるドライブとコマンドをすぐに追跡するドライブの違いは、この違いである可能性があります。
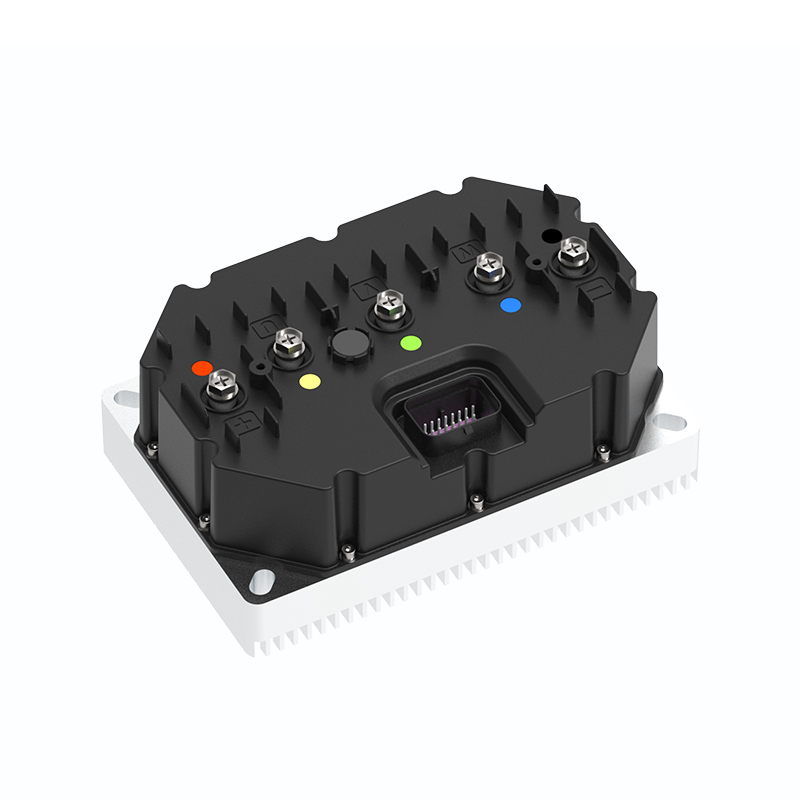
 R5 高速応答ブラシレス DC モーター コントローラー サプライヤー、工場 - 上海 APT APT は R5 高速応答ブラシレス DC モーター コントローラーのサプライヤーおよび卸売 R5 高速応答ブラシレス DC モーター コントローラー工場です。 製品を見る→
海洋船外機は何時間も一定の速度で動作するため、過渡応答よりも効率と熱安定性が重要です。 ATV または UTV は起伏の多い地形で突然の荷重変化を認識するため、堅牢な観察者と十分な電流ヘッドルームが有利になります。以下の表は、一般的なトレードオフをまとめたものです。
| アルゴリズム | 位置フィードバック | トルクリップル | 低速時の動作 | 最適なアプリケーション |
|---|---|---|---|---|
| 6ステップ整流 | ホールセンサー | 中等度 | センサー付きで使用可能 | ポンプ、ファン、低コストのトラクション |
| センサー付きFOC | ホールまたはエンコーダ | 非常に低い | 素晴らしい | 電動バイク、ロボット、船舶 |
| FOC センサーレス (逆起電力) | 電圧と電流 | 低い | 最低速度を下回った場合 | 電動自転車、高速ドライブ |
| FOCセンサーレス(SMO/EKF) | 電圧と電流 | 低い | 良いが、調整可能 | ATV、UTV、産業用ドライブ |
| 高周波注入 | 現在の応答 | 低い | 素晴らしい at standstill | ロボット、サーボのような役割 |
| スカラー V/Hz | なし | 高 | 不適切 | AC誘導モーター |
この表を評決ではなく出発点として扱います。適切に設計されたコントローラーは、電流ループとオブザーバーが一緒に調整されるため、これらのギャップの多くを狭めることができます。そのため、実際の車両デューティ サイクルに関するコントローラー ベンダーの経験が、データシート上のアルゴリズム名と同じくらい重要になります。
アルゴリズムの選択がコントローラーの選択に与える影響
アルゴリズムは組み込みソフトウェアに組み込まれているため、ハードウェアとファームウェアを一緒に設計する必要があります。 MOSFET の並列接続により、相間で電流がどのように均等に分割されるかが決まります。電流検出精度によって、FOC 電流ループの下限が設定されます。ゲート駆動強度は、スイッチング損失と電磁干渉に影響します。熱設計により、コントローラーがピークトルクをどれだけ長く保持できるかが決まります。シリコンが良好であってもファームウェアの調整が不十分なコントローラーでは、トルク リップルやノイズが発生します。優れたファームウェアを備えたコントローラーでも、電流検出が弱いとトリップしたり、出力が低下したりします。これが、現在エンジニアリングに大きな注目が集まっている理由です。 現代のモーター制御におけるソフトウェアの役割 .
同じロジックがモーター自体にも当てはまります。固定子抵抗、相インダクタンス、および逆起電力定数によって、コントローラーができることとできないことが定義されます。 60 A 定格のコントローラーでは、適合が不十分なモーターを効率的に動作させることはできません。また、積極的な FOC チューニングを行うと、熱質量の低いモーターが過熱する可能性があります。検証済みのモーターとコントローラーのペアリングのリクエストは、購入プロセスの一部であり、後から考えるものではありません。
ハードウェア側では、 Tシリーズ高性能モーターコントローラー 広電圧FOCファームウェアと電動バイク、電動ATV、電動船外機向けのパワーステージを組み合わせます。これらは、制御アルゴリズムとインバーターが同じ社内で開発された設計の一例であるため、ファームウェアはハードウェアの限界を認識しています。
 T シリーズ高性能モーター コントローラーのサプライヤー、工場 APT - T300 T400 T500 T720 T1000 T1400 T1800 永久磁石同期モーター コントローラー工場、T シリーズ高性能モーター コントローラー 製品を見る→
モーターコントローラーの実用的な評価基準
コントローラーを比較するときは、ピーク電流の数値に注目してください。次の点により、紙の上で動作するコントローラと路上で動作するコントローラが区別されます。
- ファームウェアが実際にどのアルゴリズムを実行しているかを確認します。一部の低コスト コントローラーは FOC をアドバタイズしますが、高速で 6 ステップに切り替えて計算制限を隠します。
- FOC の実装がセンサーレス、ホールベース、または切り替え可能であるかどうかを確認します。センサーレスは配線を削減しますが、高周波注入がないと非常に低速で困難になる可能性があります。
- 現在のループがどのように調整されているかを尋ねます。異なる位相インダクタンスを持つモーターには異なるゲインが必要であり、自動チューニングにより立ち上げ時の時間が節約されます。
- 電流制限、温度ディレーティング、障害回復などの過負荷動作を確認します。これらの詳細によって、車両が安全に停止するかライダーを立ち往生させるかが決まります。
- 音響ノイズを考慮してください。製品が電動バイクや人の近くで動作する配送ロボットの場合、騒音がセールスポイントになります。の 超静音ブラシレスDCモーターコントローラー
 A6 超静音ブラシレス DC モーター コントローラー サプライヤー、工場 - 上海 APT P APT は、中国の A6 超静音ブラシレス DC モーター コントローラーのサプライヤーおよび卸売 A6 超静音ブラシレス DC モーター コントローラー工場です。 製品を見る→ は、整流ノイズを低く抑える正弦波指向の設計の実際的な例です。
モーター制御アルゴリズムはブロック図だけから選択すべきではありません。まず車両のデューティ サイクル、速度範囲、騒音バジェット、低速要件を設定し、次にそれらの目標に対してコントローラーを比較します。 6 ステップはファンとしては完全に適切であり、FOC はほとんどのトラクション アプリケーションにとって適切な出発点であり、速度範囲が許せばセンサーレス オブザーバーはコスト削減ツールとなります。最適なコントローラーとは、そのアルゴリズム、電力段、およびアプリケーション サポートが製品の実際の動作プロファイルと一致するコントローラーです。
協力に興味がありますか、それとも質問がありますか?
として カスタム永久磁石同期モーター コントローラー メーカー そして 中国の永久磁石モーター コントローラー サプライヤー、永久磁石の駆動制御に着目 同期モータを安全かつ十分にご提供いたします。 走行車両の電動化のための電源。
- [email protected]
- +86-170 9191 9800
- 中国上海市閔行区紫月路1000号室123A
著作権© Shanghai APT Power Technology Co., Ltd.All rights reserved