閉ループモーター制御: フィードバックによってモーターの性能と信頼性がどのように向上するか
停止状態から発進するときにふらつく電動バイク、目標位置を超えてしまうロボットのシャーシ、急な登りでトラクション応答を失う ATV など、これらの症状は通常、同じ根本原因に遡ります。モーターは何をすべきか指示を受けますが、実際に何が起こったのかは決して報告しません。閉ループモーター制御はそのギャップを埋めます。モーターの速度、位置、または電流を継続的に測定し、駆動信号をリアルタイムで調整するため、負荷の変化、温度ドリフト、コンポーネントの許容差にもかかわらず、モーターは指令値に従うようになります。電気自動車、ロボット プラットフォーム、船舶用ドライブを構築するエンジニアにとって重要な問題は、閉ループ制御を使用するかどうかではなく、コントローラーが閉ループ制御をどの程度適切に実装するかです。
閉ループモーター制御とは何ですか?
閉ループ モータ制御はフィードバック制御とも呼ばれ、実際のモータ出力と基準コマンドを比較し、その差を補正します。重要な要素は、基準、フィードバック センサー、誤差計算、および補正を行うコントローラーです。ブラシレス モーター システムでは、コントローラーは相電流、速度、場合によってはローター位置を読み取ります。次に、制御アルゴリズムがインバータに送られる PWM 信号を調整して、測定値がコマンドに収束するようにします。
実際には、ほとんどのコントローラーは比例積分微分 (PID) 構造またはその変形を使用します。比例項は現在の誤差に反応し、積分項は定常状態誤差を除去し、微分項は変化を予測します。これらのゲインを調整することで、システムが安定しているか、応答性があるか、または振動しているかが決まります。これは、コントローラーが固定コマンドを送信し、モーターが正しく応答することを信頼する開ループ システムとは根本的に異なります。負荷が予測可能であり、精度が重要ではない場合、開ループは機能します。摩擦、慣性、または供給電圧が予期せず変化すると、機能が停止します。
オープンループとクローズドループ: 実際に何が変わるのか
実際の違いはモーションの品質に現れます。閉ループ システムはミリ秒以内にエラーを修正します。オープンループシステムは単にそれらとともに存在します。人を運ぶ用途や高価な積載物を扱う用途では、その違いによって、製品が正確で安全に感じられるか、粗雑で予測不可能に感じられるかが決まります。
| アスペクト | オープンループ | クローズドループ |
|---|---|---|
| フィードバック | なし | 電流、速度、または位置センサー |
| 精度 | モーターと負荷のマッチングに依存 | さまざまな条件下で維持される |
| 外乱対応 | 修正なし | リアルタイムでのアクティブ補正 |
| 低速時の挙動 | トルクが低下してムラになる | ゼロ回転まで安定したトルク |
| システムコスト | 下位 | 高いが、パフォーマンスによって正当化される |
| 代表的な用途 | ファン、ポンプ、簡易コンベア | 電気自動車、ロボット工学、サーボ軸 |
この表は、さまざまなトレードオフを単純化したものです。センサーレス閉ループ設計は、エンコーダーなしで閉ループの多くの利点を実現できるため、コストの比較が大幅に変わります。制御アーキテクチャはラベルよりも重要です。
モーターコントローラー内の制御ループ
最新のブラシレス モーター コントローラーでは、閉ループ制御は単一ループではありません。これはループのカスケードであり、それぞれが異なる物理量を制御します。
電流ループ
現在のループは最も内側の最速のループです。モーター巻線の相電流を調整し、トルクを直接設定します。高い更新レートを備えた高速電流ループは、低速ではスムーズなトルクを生成し、高速では静かな動作を生成します。
スピードループ
速度ループは電流ループの上にあります。測定された速度と基準値を比較し、電流コマンドを生成します。このループは、変化する負荷の下での加速、減速、および速度の安定性を処理します。
位置ループ
位置ループは最も外側のループで、ロボット ジョイントやステアリング アクチュエーターなど、アプリケーションで正確な停止や経路追跡が必要な場合に使用されます。位置誤差に基づいて速度ループを指令します。
各内部ループはその周囲のループよりも高速でなければならないため、カスケード配置は重要です。電流ループが遅い場合、速度ループはモーターの硬さを感じさせることができず、位置ループはオーバーシュートします。
| ループ | 規制数量 | 代表的な役割 |
|---|---|---|
| 電流ループ | 相電流・トルク | 速いトルク応答、滑らかさ |
| 速度ループ | 角速度 | 負荷時の速度安定性 |
| 位置ループ | ローター角度 | 正確な位置決めと経路制御 |
センサーベースとセンサーレスの閉ループ
閉ループ モーター制御は、物理センサーを使用して実装することも、物理センサーを使用せずに実装することもできます。ホール センサー、エンコーダー、およびレゾルバーはローターの位置を直接報告します。永久磁石同期モーターの界磁指向制御で一般的なセンサーレス制御は、モーター モデルを使用して測定された電流と電圧からローターの位置を推定します。トレードオフは明らかです。センサーレスシステムはコストと配線を削減し、障害点を排除しますが、センサーベースのシステムは極低速および停止時に高いトルク精度を維持します。アプリケーションが停止時または非常に低速でのクリープ時にトルクを保持する必要がある場合、通常はエンコーダまたはホール センサーが必要です。デューティ サイクルが定格速度の数パーセント以上でほとんどの時間を費やしている場合、逆起電力観測に基づくセンサーレス アルゴリズムが正確で安価です。電動バイクや船舶用船外機の場合、最新のセンサーレス アルゴリズムは、ほとんどの動作条件に対して十分な動的パフォーマンスを提供します。これについては、次の説明で説明しています。 永久磁石同期モーター技術 .
閉ループコントローラーに求められるもの
閉ループ アプリケーションのコントローラーを評価する場合は、ラベルではなく実装に注目してください。以下の点により、適切に設計されたコントローラーと汎用コントローラーを区別できます。
- 電流ループ帯域幅: 帯域幅が大きいほど、トルク応答が速くなり、負荷外乱に対する剛性が向上します。
- サイクル時間の制御: 短いサイクル時間 (通常は数十マイクロ秒) により、電流ループが過渡現象に迅速に反応します。
- オートチューニング: モーターパラメータを測定し、ループゲインを自動的に設定するコントローラーにより、何時間もの手動チューニングが節約されます。
- フィールド弱化: 基本速度を超えて速度範囲を拡張します。これは、高速モーターサイクルや船外機に不可欠です。
- 保護と診断: 過電流、過熱、失速検出により、コントローラーとモーターの両方が保護されます。
- ソフトウェア ツール: ライブ電流、速度、障害データにより、統合とトラブルシューティングが迅速化されます。
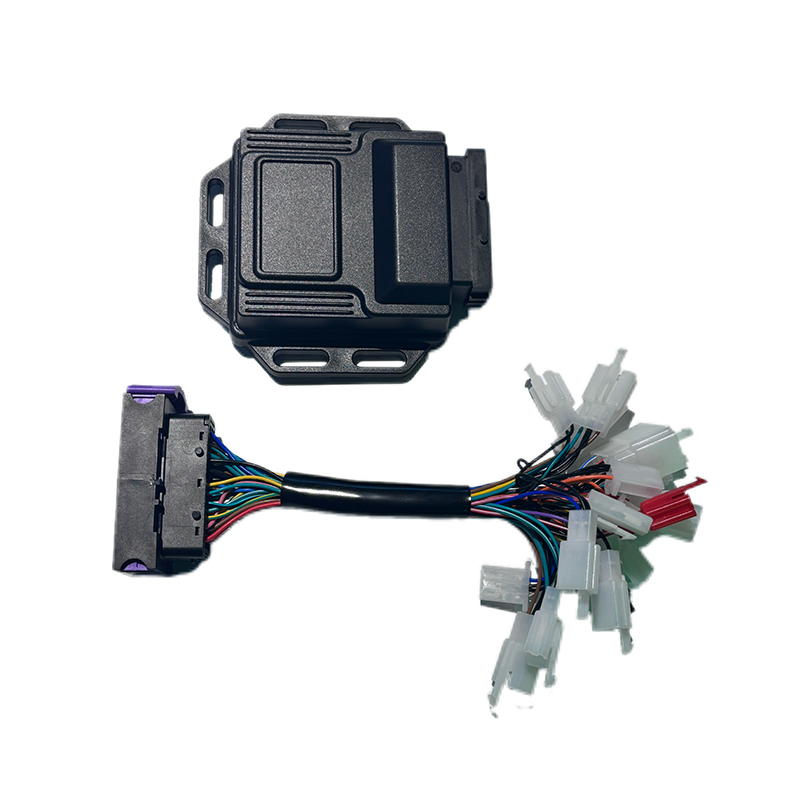
変化するトルクに即座に応答する必要があるアプリケーションの場合、電流ループを高速に実行するコントローラーは目に見える違いをもたらします。 R5-2215 高速応答コントローラは、ミリ秒ごとの遅延が動作エラーに変換されるようなデューティ サイクル向けに設計されています。信頼性の面では、A8-2209 高安定性コントローラは、熱的および電気的ストレス下での一貫した動作を重視しています。エネルギー効率が優先される場合、A4-2313 高効率コントローラーはインバーター段の損失を削減し、バッテリーの動作範囲を延長します。
 R5 動的トルク用途向けの高速応答ブラシレス DC モーター コントローラー このコントローラーは、電流ループの素早い応答によって動作エラーが低減されるデューティ サイクルで強調表示されます。電動バイク、ロボットシャーシ、および即時のトルク反応が必要な同様の用途に適しています。 製品を見る→ A8 ストレス下でも信頼性の高い動作を実現する高安定性ブラシレス DC モーター コントローラー このモデルは熱的および電気的ストレス下での一貫したパフォーマンスを優先しており、厳しい条件下での安定した動作が必要なアプリケーションにとって信頼できる選択肢となります。 製品を見る→
 A4 バッテリー範囲を拡張するための高効率ブラシレス DC モーター コントローラー このコントローラーは、インバーター段の損失を削減することに焦点を当てており、バッテリーの航続距離を延長するのに役立ちます。高速応答、高安定性モデルと並んで効率重視のオプションとして提供されます。 製品を見る→
コントローラーをアプリケーションに適合させる
同じ閉ループの原則が業界全体に適用されますが、各パフォーマンス要素の重み付けはユースケースに応じて変化します。
- 電動バイクは発進や坂道発進、回生ブレーキなどで安定した低速トルクが必要です。
- ロボットのシャーシの構築には、オーバーシュートや振動を避けるため、正確な位置とスムーズな速度制御が求められます。
- ATV および UTV アプリケーションでは、各車輪にかかる負荷が常に変化するため、強力な外乱除去が必要です。
- 電動船外機は、エンコーダが弱点となる湿った振動が起こりやすい環境にモーターが設置されるため、センサーレス動作の恩恵を受けます。
これらの各アプリケーションは、コントローラーがモーターの電気パラメーターに適合しているかどうかにも依存します。適切な電圧クラスと電流定格を持つコントローラを、インダクタンスと逆起電力定数がドライブに適したモータと組み合わせると、たとえ優れたソフトウェアを使用していても、不一致のペアよりもはるかに優れたパフォーマンスを発揮します。
最終的な考え
閉ループ モーター制御により、回転するローターが正確で応答性の高いアクチュエーターに変わります。価値はフィードバックだけでは得られません。それはフィードバックを囲むループ、チューニング、保護にあります。モーター コントローラーを選択するときは、電流ループのパフォーマンス、チューニング ツール、および身近なアプリケーションでの実績を評価してください。これらの要素は、データシートに記載されているどの要素よりも、製品のパフォーマンスを決定します。
協力に興味がありますか、それとも質問がありますか?
として カスタム永久磁石同期モーター コントローラー メーカー そして 中国の永久磁石モーター コントローラー サプライヤー、永久磁石の駆動制御に着目 同期モータを安全かつ十分にご提供いたします。 走行車両の電動化のための電源。
- [email protected]
- +86-170 9191 9800
- 中国上海市閔行区紫月路1000号室123A
著作権© Shanghai APT Power Technology Co., Ltd.All rights reserved