弱め界磁の説明: モーターコントローラーが基本定格を超えて速度を高める方法
フルスロットルで走行している電動バイクが定格速度に達すると、突然スロットルが止まったように感じます。モーターは引き続き高速回転できますが、コントローラーはより多くの電流の供給を停止します。その点を超えるには、コントローラーはモーター内の磁場を意図的に弱める必要があります。そのテクニックは磁束弱めとも呼ばれる磁界弱めであり、真の最高速度を必要とする車両用のモーター コントローラーを選択する際に理解しておくべき最も重要な動作の 1 つです。
フィールド弱体化が実際に行うこと
磁界を弱めると、エアギャップ内の磁束が減少し、モーターが基本速度を超えることができます。永久磁石同期モーターでは、ローターの磁石が逆起電力を生成し、その逆起電力は速度とともに増加します。逆起電力が DC バス電圧に近づくと、コントローラーは巻線に電流を流すことができなくなり、加速が停止します。結論は簡単です。バス電圧が有限である一方、モーターはその電圧が許容するよりも速く回転しようとするため、磁界の弱まりが存在します。
標準的な解決策は、ローター磁束に対抗する負の d 軸電流を指令することです。この電流により有効磁界が弱まり、逆起電力が低下し、速度を高めるための電圧ヘッドルームが残ります。その代償はトルクとして即座に支払われます。ベース速度未満ではモーターは一定のトルクを生成しますが、ベース速度を超えるとほぼ一定の電源として動作するため、速度が上昇するにつれて利用可能なトルクは低下します。
| パラメータ | 定トルク領域、ベース速度以下 | 磁界弱め領域、基本速度以上 |
|---|---|---|
| トルク | 定格トルクが利用可能 | トルク falls as speed rises |
| 出力電力 | スピードとともに立ち上がります | ほぼ一定 |
| 逆起電力 | バス電圧以下 | d軸電流で抑制 |
| d軸電流 | ゼロに近い | ネガティブ |
| 効率 | ベース付近の最高速度 | 低いほど銅損が多くなる |
最新のコントローラーが磁界弱化を実装する方法
高性能コントローラーは、通常 FOC と呼ばれる磁界指向制御による磁界弱化を実装します。ファームウェアは、固定子電流を 2 つの垂直成分に継続的に分解します。トルクを生成する q 軸電流と、ベース速度以下で通常はゼロ近くに保たれる d 軸電流です。弱め界磁を開始するために、ファームウェアは意図的に負の d 軸電流を設定してローター磁界の一部をキャンセルします。
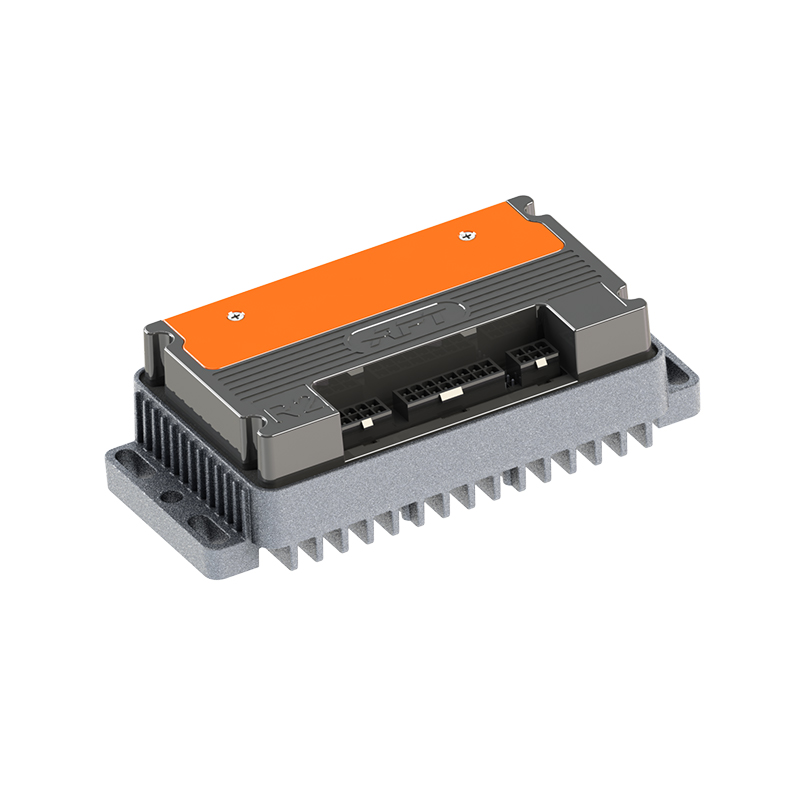
この遷移をスムーズに管理するコントローラは、単に高デューティ サイクルで相電流をクランプするコントローラとは大きく異なります。 FOC は、基本速度の境界で応答が突然失われることなく、速度の伸びを継続的かつ予測可能に保ちます。そのため、プロセッサの帯域幅、ゲート ドライバーの品質、ソフトウェアのチューニングが、パワー ステージ内のシリコンと同じくらい重要になります。 T シリーズ高性能モーター コントローラーなど、持続的な高速動作向けに設計されたプラットフォームは、基本速度を超えてレギュレーションを維持するために必要な電流ループ性能で評価されています。
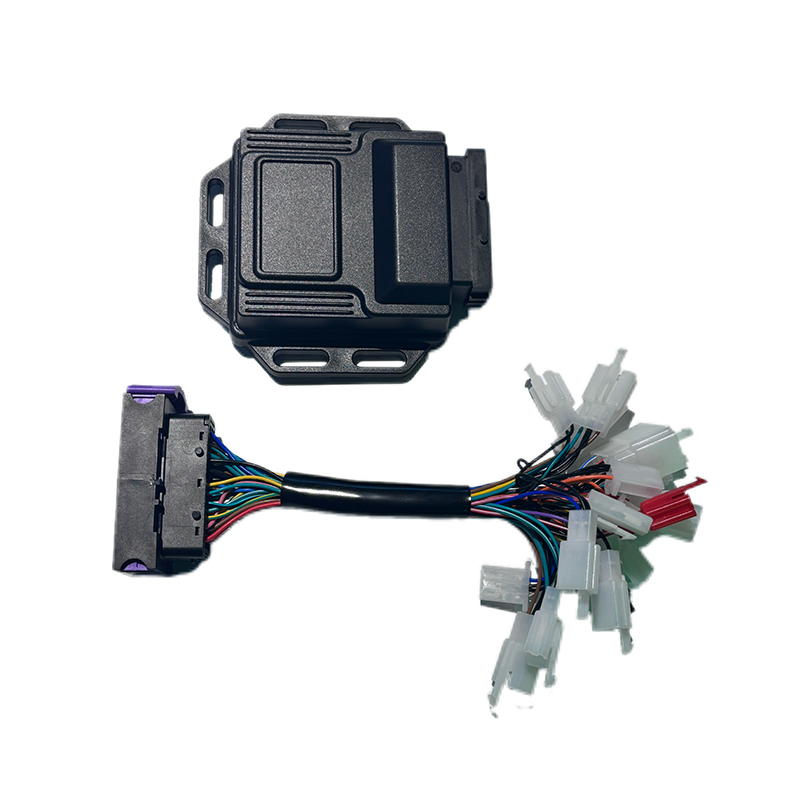
 永久磁石同期モータ駆動制御プラットフォーム このモータ コントローラ プラットフォームは、持続的な高速動作向けに設計されており、基本速度を超えるレギュレーションを維持するために必要な電流ループ性能を備えているため、弱め界磁による広い速度範囲を必要とするアプリケーションに適しています。 製品を見る→
実車において磁界弱化が重要な理由
界磁が弱まらないと、最高速度はバッテリー電圧とモーターの逆起電力定数によって厳しく制限されます。唯一の選択肢は、高電圧バッテリー、より低い逆起電力定数のモーター、またはより大きなホイールであり、これらのオプションはいずれも加速、パッケージング、またはコストに悪影響を及ぼします。弱め界磁により、1 つのモーターがはるかに広い速度範囲をカバーできるようになるため、設計者は、強い発進トルクを得るためにギアを十分に低く保ちながら、妥当な巡航速度に達することができます。
実際の例: 電動バイクのベース速度 3000 rpm の 4 kW ホイール ハブ モーターでは、時速 55 km から時速 70 km に移動するには、約 20 パーセントの弱め界磁が必要になる場合があります。これはプロダクションコントローラーの現実的な動作範囲であり、バッテリーをアップグレードするよりもライディングエクスペリエンスが変わります。
同じ理由が電動 ATV、UTV、ロボット シャーシ、および電動船外機にも当てはまります。基本速度付近で迅速に反応する能力によって、乗り手やオペレーターにとって車両がどれだけ自然に感じられるかが決まります。
 R5 高速応答ブラシレス DC モーター コントローラー このコントローラーは、電気 ATV、UTV、ロボット シャーシ、または船外機がオペレーターにどの程度自然に感じられるかに直接影響する、基本速度付近の高速応答を重視し、素早いスロットルと負荷の変化をサポートします。 製品を見る→
効率と熱のトレードオフ
場の弱化はフリーパワーではありません。減磁する d 軸電流は機械的仕事を生成しませんが、依然として巻線を通って流れ、銅損が発生します。したがって、界磁弱め領域での効率は基本速度付近よりも低くなり、同じ出力でもモーターはより高温になります。
よくある誤解の 1 つは、界磁を弱めると、電力を増やすために相電流が増加するということです。そうではありません。電流の位相角をシフトして、ステーター磁界の一部がローターの磁石に対向するようにします。これにより、生成される電圧が低下し、モーターの回転が速くなります。一方、電流のトルク生成成分は減少します。
永久磁石が減磁する実際のリスクもあります。磁石が熱いときに負の d 軸電流が大きくなりすぎると、ローター磁束が永久に低下し、モーターのトルクが永久に失われる可能性があります。そのため、本格的なコントローラーでは、ユーザーが単に 1 つのグローバル数値を設定するのではなく、熱マップと速度依存マップを通じて d 軸電流を制限します。
経験則として、基本速度を超えると利用可能なトルクは、速度が 1 つ上がるとおおよそ低下します。最高速度を 20% 増やすと、定格点で得られる加速の大部分が犠牲になる可能性があるため、界磁弱化の実装効率は車両の航続距離と熱的安全性に直接影響します。
 A4 高効率ブラシレス DC モーター コントローラー 磁界の弱化により効率が低下し、熱が増加することを考えると、このコントローラーの高効率設計は車両の航続距離と熱的安全性にとって重要であり、購入者は FOC の実装、熱制限、および調整可能なマップを確認する必要があります。 製品を見る→
モーターコントローラーを購入する前に確認すべきこと
磁界の弱めは箱に印刷された数値ではなくソフトウェアとパワーステージの機能であるため、購入者は具体的な質問をする必要があります。コントローラーは宣言された負の d 軸電流範囲で FOC を使用しますか?磁場弱化限界は熱的に保護されていますか?モーターや車両が変更されたときにチューニング マップを更新できますか?
- 弱め界磁範囲: 連続およびピークの負の d 軸電流は、隠蔽するのではなく、データシートに記載する必要があります。
- 熱管理: 高速動作を継続すると巻線と MOSFET の両方が加熱されるため、コントローラーには温度に基づいた電流ディレーティングが必要です。
- ソフトウェアの調整機能: 最高速度、トルクランプ、磁界弱めの深さはアプリケーションごとに調整可能である必要があります。
- モーターのマッチング: 逆起電力定数、極数、インダクタンスはすべて弱め界磁の動作を決定するため、ペアリングのアドバイスが重要です。
これらの詳細により、汎用コントローラーと真に本番環境に対応したコントローラーが区別されます。社内に組み込みソフトウェアの経験があるモーター ドライブのサプライヤーは、修正ファームウェアの再販業者よりも、調整されたフィールド弱体化戦略を提供する可能性がはるかに高くなります。の 現代のモーター制御におけるソフトウェアの役割 は急速に拡大しているため、ハードウェア プラットフォームに取り組む前に検討する価値があります。
ハードウェア側では、高電圧 MOSFET の並列接続の経験も同様に重要です。これは、界磁の弱化により、高速および高熱の下で相電流が押し上げられ、電力段のあらゆる弱点が露呈するためです。を使って作業する モータードライブサプライヤー このクラスの製品を毎日構築することで、車両検証の途中で限界のある設計が見つかるリスクが軽減されます。
フィールド弱体化はもはや特別な特別なものではありません。これは、電気モビリティで使用されるすべての本格的なモーター コントローラーの中核機能であり、その実装の品質によって、最終的な車両の速度、スムーズさ、信頼性が決まります。成熟した FOC ファームウェアと、持続的な高速電流需要に耐えられるパワーステージを組み合わせたコントローラーを探してください。この組み合わせを正しく行うと、耐久性を犠牲にすることなくモーターが速く感じるようになります。
協力に興味がありますか、それとも質問がありますか?
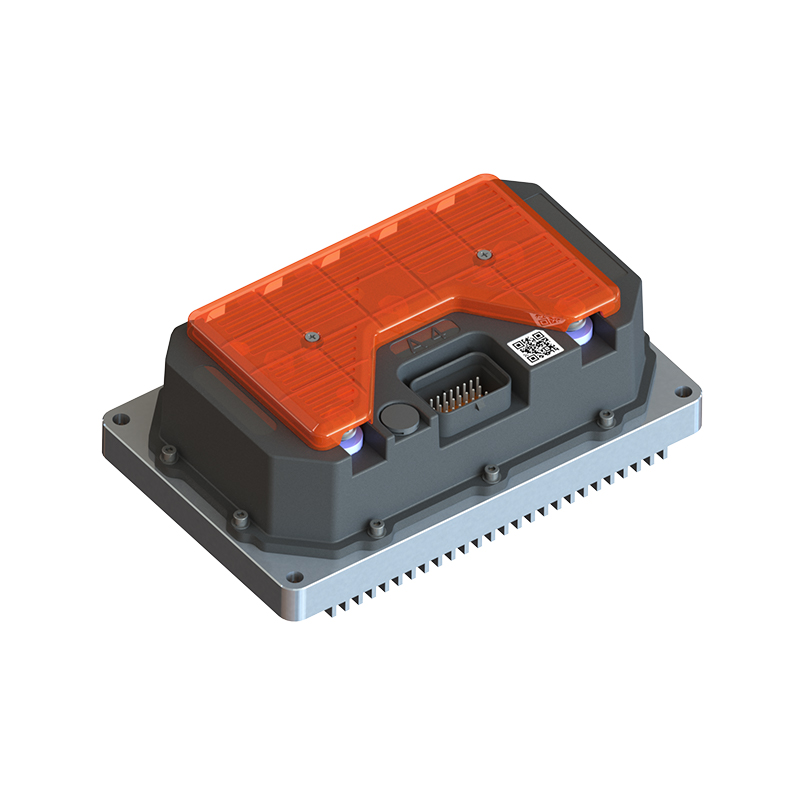
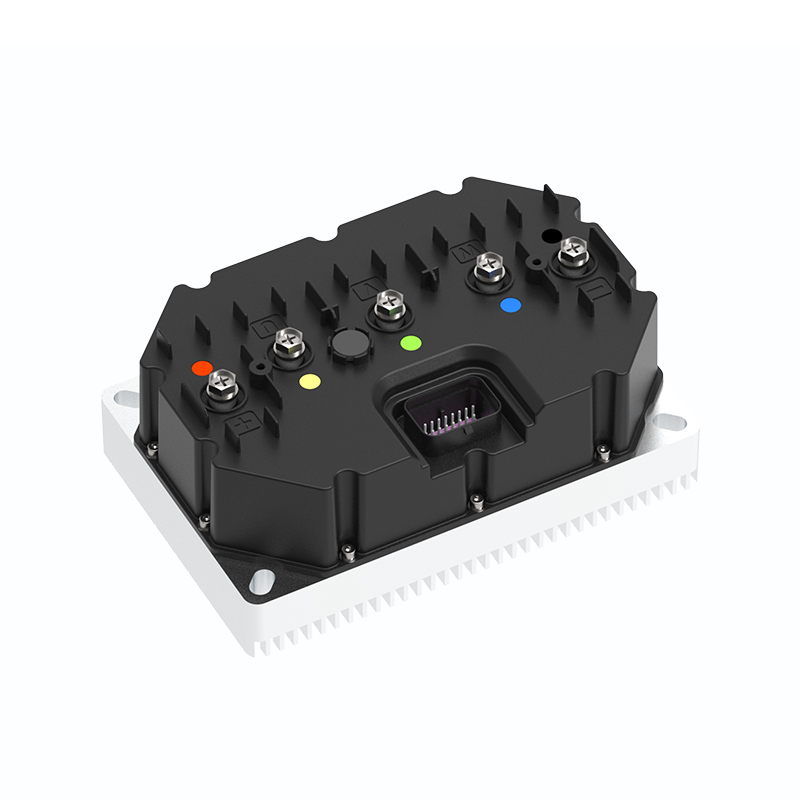
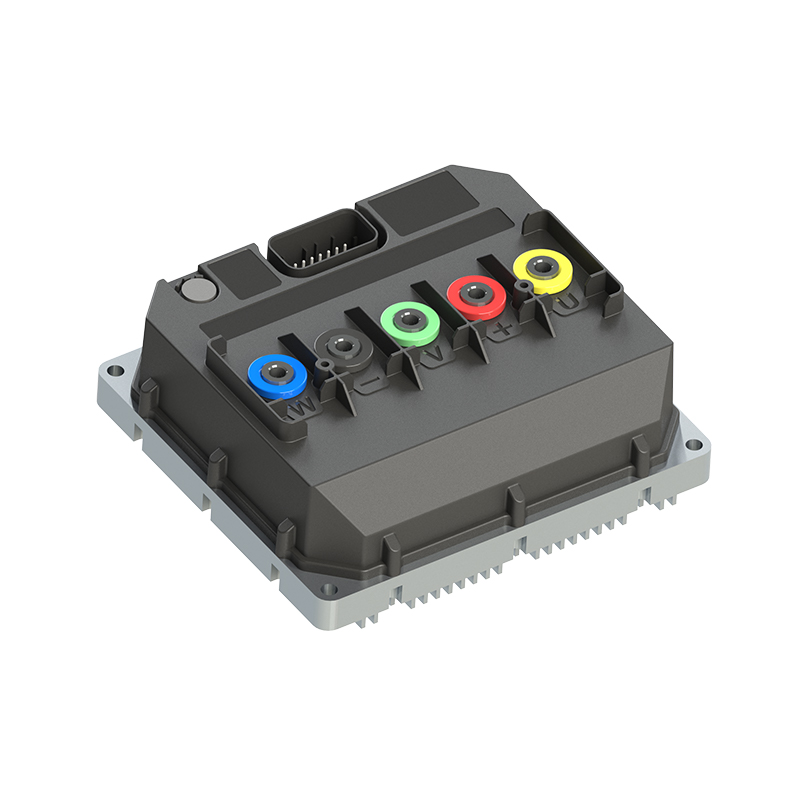
として カスタム永久磁石同期モーター コントローラー メーカー そして 中国の永久磁石モーター コントローラー サプライヤー、永久磁石の駆動制御に着目 同期モータを安全かつ十分にご提供いたします。 走行車両の電動化のための電源。
- [email protected]
- +86-170 9191 9800
- 中国上海市閔行区紫月路1000号室123A
著作権© Shanghai APT Power Technology Co., Ltd.All rights reserved