BLDC ドライブ用のモーター エンコーダーの選択: 解像度、インターフェイス、フィット感
同じ 10 インチ ハブ モーター、同じコントローラー ファームウェア、同じバッテリー パックを搭載した 2 台の電動バイクのプロトタイプが同じテストベンチに到着しました。 1匹は、スムーズで制御可能な引っ張りで、歩くペースで前進しました。もう1台は時速3 km未満でジャダーを起こし、坂道が始まって20分後に位相巻線が発生しました。機械部品は同一でした。フィードバックパスはそうではありませんでした。 1 つのモーターには 1,024 PPR インクリメンタル エンコーダーが搭載され、もう 1 つは 3 つのホール センサーのセットと整流ステップ間のローター位置を推定するファームウェア テーブルを搭載しました。
この教訓は言うのは簡単ですが、調達中に忘れがちです。ブラシレス DC または永久磁石同期ドライブでは、コントローラーがローターの位置をどの程度正確に、そしてどの程度確実に認識できるかは、モーター エンコーダーによって決まります。解像度、出力インターフェース、機械的取り付け、および動作環境はすべて、制御ループに到達する位置情報の品質という 1 つの数値をもたらします。エンコーダを付属品として扱うと、トルクリップル、最初に拒否された製品、または現場での返品に応じて代金を支払います。
閉ループドライブ内でモーターエンコーダーが行うこと
エンコーダは、機械的な動きを電気信号に変換し、ドライブがカウント、クロック、またはデコードできるようにします。三相ブラシレスドライブでは、コントローラーは各 MOSFET をいつ切り替えるかを決定するためにローターの電気角を必要とします。ホール センサーは、電気回転ごとに 6 つの個別の状態を提供します。6 ステップの整流には十分ですが、滑らかな低速トルクには粗すぎます。エンコーダは連続位置を追加します。インクリメンタル タイプはオプションのインデックス パルスとともに A/B 直交パルスを放出しますが、アブソリュート タイプは電力が印加された瞬間にコード化された位置値を報告します。
その違いがセンサーだけでなくマシン全体を形作ります。インクリメンタルフィードバックでは、コントローラーは電源を入れ直すたびに原点復帰動作を実行してゼロ基準を確立する必要があります。絶対フィードバックにより、機械は自分がどこにいるのかを即座に認識します。これは、基準走行なしでルートを再開する必要があるロボット シャーシや、起動時の予期せぬ動きが安全上の問題となるステアリング軸やアクチュエータ軸にとって重要です。かつては専用のハードウェアに組み込まれていた補間、フィルタリング、および故障検出の多くは、現在ではファームウェアに組み込まれています。そのため、現代のモーター制御におけるソフトウェアの役割は拡大し続けています。
 A6 2422 超静音ブラシレス DC モーター コントローラー インクリメンタルフィードバックとアブソリュートフィードバックを秤量するシステムの場合、このコントローラはホールまたは磁気エンコーダ入力と FOC ベクトル制御をサポートします。 製品を見る→
インクリメンタルまたはアブソリュート: エンコーダを起動動作に一致させます
まずは 1 つの質問から始めてください。キーを回してから最初の 200 ミリ秒の間に何が起こりますか?マシンが遅いリファレンス移動を許容できる場合は、インクリメンタル エンコーダの方が安価で統合が簡単です。それができない場合は、絶対的なフィードバックが正直な答えであり、追加コストは 6 か月後の再設計ではなく、最初から予算に含まれます。
| フィードバックの種類 | 出力信号 | 一般的なフィット感 | 主なリスク |
|---|---|---|---|
| ホールセンサーセット | 電気サイクルごとに 3 つのデジタル状態 | 通信のみ、コスト重視のドライブ | 低速トルクが粗く、細かい位置決めができない |
| インクリメンタル光学式 | A/B直角位相、インデックス、5 V TTLまたは24 V HTL | 密封された軸上の正確な速度と位置 | ディスクの汚れにより信号が完全に失われます |
| インクリメンタル磁気 | A/B求積法、インデックス | eモビリティにおける埃、湿気、振動 | 外部磁場、エアギャップ耐性 |
| 絶対的なシングルターン | SSI、BiSS-C、SPI、または PWM | 原点復帰なしで起動、ロボット関節 | コストが高く、ドライブでのプロトコルのサポート |
| 絶対的なマルチターン | 回転カウンター付きシリアル | アクチュエーター、ステアリング、ギア軸 | 長期保管または振動後のカウンターエラー |
解像度、精度、比較する価値のある数値
増分分解能は 1 回転あたりのパルス数で表されます。 4 倍直角位相で読み取られる 1,024 PPR エンコーダは、1 回転あたり 4,096 カウントを生成します。直径 250 mm、円周 785 mm のホイールでは、1 カウントはおよそ 0.19 mm の移動量に相当します。オドメトリには許容範囲ですが、正確な位置決めには限界があります。 17 ビットのアブソリュート エンコーダは、1 回転あたり 131,072 カウント (同じホイール上で約 0.006 mm) を実現し、機械がゆっくり動いても分解能が崩れることはありません。
解像度は精度ではありません。エンコーダ内の補間誤差、シャフトの偏心、カップリングの位置ずれ、温度ドリフトはすべて、コントローラが実際に認識する位置誤差に加わります。サプライヤーに見出しの PPR 数値ではなく総誤差予算を尋ね、実験室の治具ではなく実際のシャフトでサンプルをテストします。 0.1 mm の偏心で取り付けられた 4,096 カウントのエンコーダは、きれいに取り付けられた 2,048 カウントのユニットよりも動作が悪化する可能性があります。
インターフェース、ケーブル、フィードバックを損なうノイズ
インターフェイスの互換性は、購入の決定を左右する重要な要素です。 3.3 V 入力のコントローラは、レベル シフトなしでは 5 V TTL エンコーダを確実に読み取ることができず、光学式エンコーダは、ホール センサ用にサイズ設定された電源から 150 ~ 250 mA を消費する可能性があります。ケーブル長に対する最大出力周波数を確認し、購入する予定の絶対プロトコルをドライブがサポートしていることを確認してください。また、静電容量が大きい長いケーブルでは、カウントが消えるまで高速エッジが丸められることに注意してください。コントローラー側で終端され、モーター相ケーブルから少なくとも 50 mm 離れて配線されるツイストペア シールド ケーブルは、これらの問題のほとんどを防ぎます。
コントローラー側も同様の監視に値します。 10 ~ 20 kHz で動作する電流ループは、サンプリング周期がサポートするよりも細かい分解能を使用できません。フィールド指向制御を適切に処理するドライブは、速度範囲全体にわたって良好なフィードバックを低トルク リップルとより高い効率に変換します。
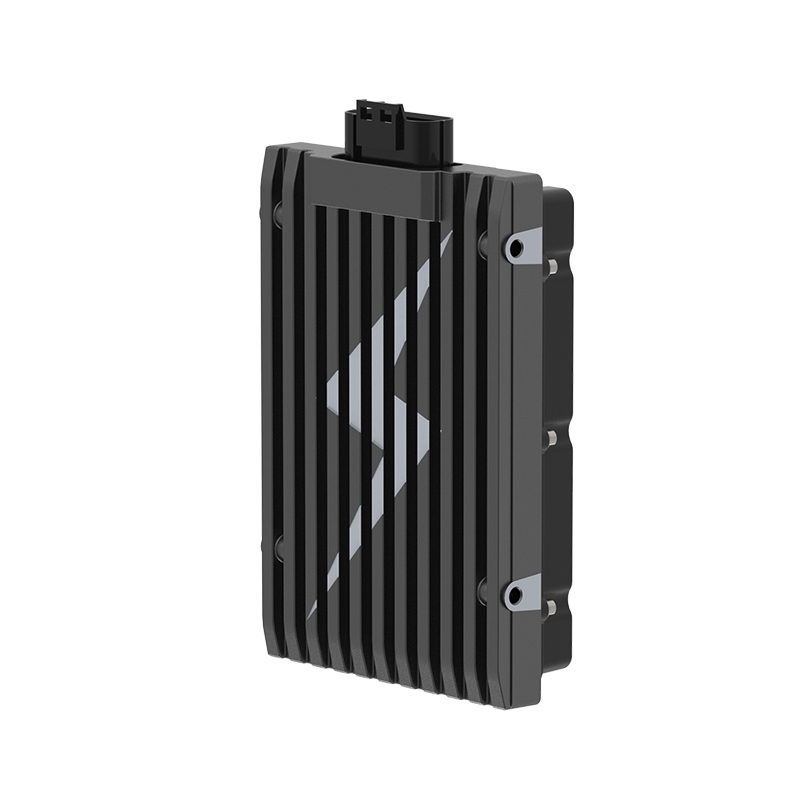
A4 2313 高効率ブラシレス DC モーター コントローラー 電動バイクまたは EV ドライブの場合、このコントローラは FOC ベクトル制御と CANBUS、Bluetooth、およびホールまたは磁気エンコーダ フィードバックを組み合わせます。 製品を見る→ 機械的適合性と環境: 現場での故障が始まる場所
エンコーダは、電気的な理由よりも機械的な理由で現場で故障することがよくあります。磁気タイプと誘導タイプは、規定のエア ギャップ (通常、センサーと磁石の間に 0.5 ~ 1.5 mm) を許容しますが、そのギャップは熱膨張、ベアリングの遊び、衝撃に耐える必要があります。シャフトの振れ、軸方向のフロート、ハブの偏心によって信号が変調され、変調された位置フィードバックがトルク リップルや速度振動として車両に現れます。センサーを選択する前に図面上で振れ限界を指定し、サプライヤーのパンフレットを信頼するのではなく、最初の製品で振れ限界を測定します。
環境がテクノロジーの選択を左右します。光学式エンコーダは、最高の分解能を備え、ほこり、オイルミスト、結露に対する耐性が最小限です。 IP67 ハウジングは役に立ちますが、摩耗したシャフト シールを修復することはできません。磁気エンコーダは塵や水に耐えますが、大電流ケーブルや大きな鉄骨構造物の近くでは強度が低下します。船外機や沿岸機器の場合、塩水噴霧や電気腐食により、海洋定格ケーブルグランドによる IP67 はセールスポイントではなく最低限のものになります。
アプリケーションとそれぞれの要求
同じエンコーダ仕様でも、モーターの位置に応じて非常に異なる結果が生成されます。
- 電動バイクと電動スクーター: 低速での滑らかさと坂道発進が顧客の第一印象を左右するため、最高速度の精度よりも直角位相分解能と電気角の校正が重要です。
- ロボットのシャーシと無人搬送車: オドメトリ誤差はシフト中に蓄積されるため、回転ごとのカウントと車輪の直径を掛け合わせた値が実際のナビゲーション予算を設定します。
- ATV および UTV ドライブトレイン: 泥、水の横断、振動により、十分なエアギャップ許容値を備えた密閉された磁気フィードバックが選択されます。
- 電動船外機: 分解能だけではなく、耐食性とケーブルの完全性が耐用年数を決定します。
梱包も重要です。統合されたミッドドライブユニットは、オイルミストと熱が常に隣り合うギアボックスハウジング内にセンサーを配置し、モーターを開けずにセンサーを交換することはできません。この仕組みにより、早期の機械的レビューと、仕様のみで販売されるセンサーではなくドライブトレイン全体を理解しているサプライヤーに報いることができます。
E-バイクドライブシステム用のB2Bミッドドライブモーター 統合電動自転車ドライブ システムに関連する工場/サプライヤー オプション、コントローラーのペアリング、アフターサポートについては、この B2B ミッドドライブ モーター カテゴリを確認してください。 製品を見る→ デザインをリリースする前の検証チェックリスト
テストはアセンブリではなくデータシートに焦点を当てているため、ほとんどのエンコーダの問題は発見が遅くなります。実稼働リリースをサインオフする前に、次の手順を実行してください。
- 電源投入後の最初の 200 ミリ秒以内にマシンが何を実行する必要があるかを確認し、その答えによって増分か絶対かを決定します。
- 電圧レベル、プロトコル、供給電流、最大周波数を実際のコントローラー入力段に合わせます。
- シャフトの振れ、偏心、センサーのエアギャップは、ベンチ治具ではなく、最初の製品で測定します。
- 全温度範囲にわたってアセンブリを実行し、極端な位置での位置誤差を記録します。
- 電気角オフセットを校正し、モーター バッチごとに保存します。バッチの位置がずれると、あらゆる場所でトルク リップルが発生するためです。
- モーターに負荷がかかり、アイドリング状態ではない状態で、伝導ノイズおよび放射ノイズの下でケーブルの配線とシールドを検証します。
- 予告されていないマグネットまたはディスクのリビジョンがファームウェアのキャリブレーションを密かに無効にするため、バッチ間の整合性データと文書化された変更通知プロセスを要求してください。
モーター エンコーダーは、プロジェクトの最後に購入して、後でボルトで取り付けるコンポーネントではありません。最初に起動動作を決定し、次にアプリケーションが本当に必要とする解像度を決定し、次に実際の環境でその解像度を保持できるインターフェイスと機械的エンベロープを決定します。組み合わされたドライブを負荷を搭載したベンチで検証し、モーター バッチに校正記録を保存します。
Shanghai APT Power Technology は、ハードウェアを単体で販売するのではなく、コントローラーのファームウェアをモーターの特性に合わせて、まさにそのシーケンスに沿ってブラシレス DC モーター コントローラー、ミッドドライブ モーター、ハブ モーターを構築しています。用途が電動バイク、ロボットシャーシ、ATV、電動船外機のいずれであっても、位置フィードバックは最初のエンジニアリング上の会話に含まれ、最初の保証請求には含まれません。
協力に興味がありますか、それとも質問がありますか?
として カスタム永久磁石同期モーター コントローラー メーカー そして 中国の永久磁石モーター コントローラー サプライヤー、永久磁石の駆動制御に着目 同期モータを安全かつ十分にご提供いたします。 走行車両の電動化のための電源。
- [email protected]
- +86-170 9191 9800
- 中国上海市閔行区紫月路1000号室123A
著作権© Shanghai APT Power Technology Co., Ltd.All rights reserved